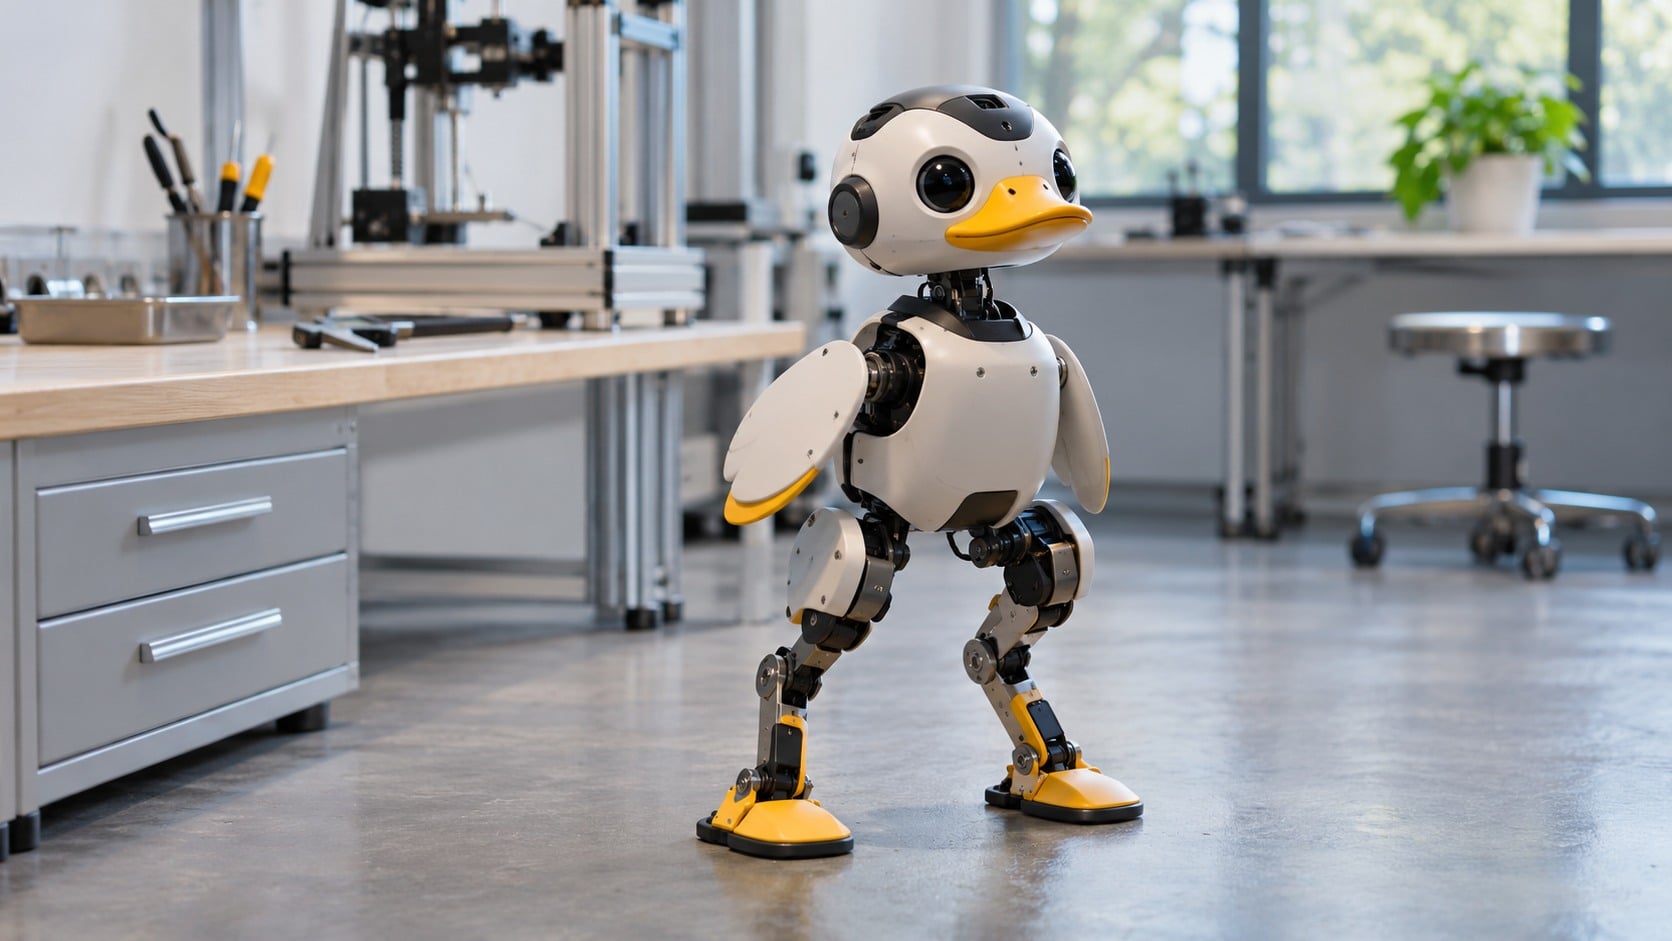
Το Microduck μετατρέπει το reinforcement learning από αφηρημένη τεχνική έννοια σε μια ορατή αλυσίδα: προσομοίωση, εκπαίδευση, εξαγωγή πολιτικής και κίνηση στο πραγματικό hardware. Το μικρό δίποδο ρομπότ της Pollen Robotics έχει ύψος 25 εκατοστά, ζυγίζει κάτω από 800 γραμμάρια και διατίθεται για προπαραγγελία με εισαγωγική τιμή 399 δολάρια πριν από φόρους και μεταφορικά. Η αξία του δεν βρίσκεται μόνο στη μορφή του, αλλά στο ότι συνδυάζει έτοιμες κινήσεις με ανοικτό λογισμικό για physical AI.
Για developers, εκπαιδευτικούς και ομάδες προϊόντος, το Microduck είναι ένα πρακτικό παράδειγμα sim-to-real: η συμπεριφορά μαθαίνεται σε χιλιάδες εικονικά περιβάλλοντα, εξάγεται σε ONNX και εκτελείται πάνω στο ρομπότ με βρόχο ελέγχου 50 Hz. Για μια επιχείρηση, το ευρύτερο μάθημα είναι εξίσου χρήσιμο: ένα AI σύστημα αξίζει όταν συνδέει σωστά μοντέλο, δεδομένα, πραγματικές συνθήκες, μηχανισμούς ασφάλειας και μετρήσιμο αποτέλεσμα.
Η σύντομη απάντηση: το Microduck δεν είναι ρομπότ γενικού σκοπού ούτε πλήρως ανοικτό hardware. Είναι μια μικρή, προσιτή πλατφόρμα physical AI με ανοικτό software stack, προσομοίωση και εργαλεία reinforcement learning.
Τι είναι το Microduck και γιατί έχει σημασία
Η Pollen Robotics, η ομάδα ρομποτικής της Hugging Face, σχεδίασε το Microduck γύρω από τη δράση και όχι γύρω από τη συνομιλία. Το προηγούμενο Reachy Mini επικεντρώνεται στην αλληλεπίδραση, την όραση, την ακρόαση και την εκφραστικότητα. Το Microduck ξεκινά από διαφορετικό ερώτημα: πώς μαθαίνει μια μικρή μηχανή να κινείται, να πέφτει, να ανακτά τη στάση της και να μεταφέρει μια συμπεριφορά από την προσομοίωση στον φυσικό κόσμο;
Αυτό το ερώτημα συνοψίζει το physical AI. Το μοντέλο δεν παράγει μόνο κείμενο ή εικόνα. Ελέγχει αισθητήρες και κινητήρες, λειτουργεί με καθυστερήσεις, τριβές και ανοχές και προκαλεί πραγματικές συνέπειες. Το Microduck δεν λύνει τα μεγάλα προβλήματα της ρομποτικής, κάτι που δηλώνει και η ίδια η Pollen. Κάνει όμως τη διαδικασία αρκετά μικρή ώστε να χωρά σε γραφείο, τάξη ή εργαστήριο πρωτοτύπων.
Η προσέγγιση συνδέεται άμεσα με το πώς πρέπει να αξιολογείται γενικότερα ένα σύστημα automation και AI σε επιχειρησιακό περιβάλλον: όχι από το πόσο εντυπωσιακό είναι το demo, αλλά από το αν η διαδρομή από τα δεδομένα έως την ενέργεια είναι καθαρή, μετρήσιμη και ελέγξιμη.
Έτοιμη εμπειρία
Το ρομπότ έρχεται με game controller και επτά εκπαιδευμένες συμπεριφορές. Ο χρήστης βλέπει αμέσως την αξία πριν χρειαστεί να εγκαταστήσει εργαλεία ή να εκπαιδεύσει νέα πολιτική.
7 κινήσειςGamepad
Ανοικτό επίπεδο ανάπτυξης
Το SDK, το runtime, η προσομοίωση και το RL training stack διατίθενται με Apache-2.0, ώστε οι developers να διαβάζουν, να τροποποιούν και να επανεκπαιδεύουν τις πολιτικές.
MuJoCoPPO και ONNX
Το hardware πίσω από τον χαρακτήρα
Το Microduck έχει ύψος 25 εκατοστά και βάρος κάτω από 800 γραμμάρια. Διαθέτει 15 κινητήρες στα πόδια, στον λαιμό και στο κεφάλι, ενώ το αρθρωτό ράμφος λειτουργεί ως μικρή λαβίδα για αντικείμενα στο πάτωμα. Η υπολογιστική βάση είναι Rockchip RK3566 με AI accelerator, 1 GB RAM και 32 GB αποθηκευτικού χώρου.
Το σύνολο αισθητήρων περιλαμβάνει εμπρόσθια κάμερα με ένδειξη χρήσης, δύο IMU, ένα ToF LiDAR 8×8, μικρόφωνα, ηχείο και δύο κεραίες NFC. Η συνδεσιμότητα καλύπτει Wi-Fi και Bluetooth, ενώ η αφαιρούμενη μπαταρία NP-F550 προσφέρει περίπου μία ώρα λειτουργίας, ανάλογα με το φορτίο. Το gamepad περιλαμβάνεται στη βασική συσκευασία.
Οι προδιαγραφές δεν το μετατρέπουν σε ρομπότ γενικού σκοπού. Δημιουργούν όμως ένα συνεκτικό πεδίο πειραματισμού: αντίληψη μέσω κάμερας και απόστασης, εκτίμηση στάσης μέσω IMU, ασύρματη επικοινωνία και φυσική δράση μέσω κινητήρων και ράμφους. Αυτό είναι ουσιώδες για ένα physical AI project, επειδή η ποιότητα της πολιτικής εξαρτάται από ολόκληρο το σώμα και όχι μόνο από τον αλγόριθμο.
Το Microduck με τέσσερις επαληθευμένες μετρήσεις
Οι αριθμοί προέρχονται από την Pollen Robotics και τα επίσημα repositories. Περιγράφουν το προϊόν και το runtime, όχι ανεξάρτητο benchmark απόδοσης.
25 cmύψοςΜικρή κλίμακα για γραφείο, τάξη ή πάγκο εργασίας
<800 gβάροςΜικρότερη ενέργεια και ευκολότερα χειροκίνητα resets
15κινητήρεςΠόδια, λαιμός, κεφάλι και αρθρωτό ράμφος
50 Hzβρόχος πολιτικήςΤο onboard runtime εκτελεί τις νευρωνικές πολιτικές σε σταθερό ρυθμό
Επτά συμπεριφορές πριν γραφτεί κώδικας
Η πρώτη εμπειρία έχει σχεδιαστεί ώστε το προϊόν να είναι χρήσιμο πριν ξεκινήσει η ανάπτυξη. Το Microduck παραδίδεται με επτά εκπαιδευμένες κινήσεις και controller. Μπορεί να περπατήσει, να καθίσει και να σηκωθεί, να κλωτσήσει, να πιάσει αντικείμενο, να κινηθεί με rollers και να επανέλθει μετά από συνηθισμένες πτώσεις.
Η επιλογή αυτή μειώνει το εμπόδιο εισόδου χωρίς να κλείνει το προϊόν στους προχωρημένους χρήστες. Η άμεση λειτουργία αποδεικνύει την αξία, ενώ το ανοικτό επίπεδο από κάτω επιτρέπει σταδιακή εμβάθυνση. Η ίδια αρχή είναι χρήσιμη και στα ψηφιακά προϊόντα: ο χρήστης χρειάζεται γρήγορο πρώτο αποτέλεσμα, αλλά και καθαρή διαδρομή προς μεγαλύτερο έλεγχο.
Το ρομπότ δεν λειτουργεί ως voice assistant. Παράγει μικρούς ήχους και κάθε μονάδα αποκτά τη δική της ηχητική ταυτότητα κατά την πρώτη ενεργοποίηση. Η λεπτομέρεια δείχνει πώς ο χαρακτήρας μπορεί να ενσωματωθεί στη λειτουργία χωρίς να δημιουργεί υπόσχεση για δυνατότητες που δεν υπάρχουν.
Πώς εκπαιδεύεται μια πολιτική κίνησης
Οι πολιτικές κίνησης εκπαιδεύονται στο δημόσιο repository microduck_rl, το οποίο βασίζεται στο mjlab, στο MuJoCo Warp και στον αλγόριθμο PPO. Το επίσημο quickstart χρησιμοποιεί 4.096 παράλληλα περιβάλλοντα και αναφέρει ότι μια χρήσιμη πολιτική βάδισης μπορεί να προκύψει σε περίπου μία έως δύο ώρες με CUDA GPU. Όποιος δεν διαθέτει τοπική GPU μπορεί να δρομολογήσει την εκπαίδευση μέσω Hugging Face Jobs.
Η παραλληλία μεταφέρει το μεγαλύτερο μέρος της επανάληψης από το φυσικό ρομπότ στην προσομοίωση. Αντί μία συσκευή να εκτελεί αργά και με μηχανική φθορά κάθε αποτυχημένο βήμα, χιλιάδες εικονικές εκδοχές δοκιμάζουν ταυτόχρονα. Η προσομοίωση επιταχύνει τη μάθηση και περιορίζει το κόστος των πρώτων αποτυχιών, αλλά δεν καταργεί την ανάγκη για πραγματικές δοκιμές.
Το task registry περιλαμβάνει βάδισμα, stand-up, sit-stand, ground pick, κλωτσιά μπάλας, εμπρόσθια τούμπα και παραλλαγές κίνησης με rollers. Κάθε συμπεριφορά είναι ξεχωριστό πρόβλημα σχεδιασμού περιβάλλοντος, observations, rewards και ορίων. Δεν υπάρχει ένα γενικό κουμπί που δημιουργεί οποιαδήποτε κίνηση.
Γιατί το sim-to-real είναι το δύσκολο σημείο
Μια πολιτική μπορεί να κινείται άψογα στην προσομοίωση και να αποτυγχάνει μόλις φτάσει στο πραγματικό σώμα. Οι κινητήρες έχουν τριβή, καθυστέρηση, μηχανικό τζόγο και ανοχές. Η μπαταρία μεταβάλλει την τάση της υπό φορτίο. Οι αισθητήρες παράγουν θόρυβο και το δάπεδο δεν είναι ποτέ ακριβώς ίδιο με το ψηφιακό μοντέλο.
Το Microduck αντιμετωπίζει αυτή τη διαφορά με λεπτομερέστερο actuator model και domain randomization. Η εκπαίδευση μεταβάλλει στοιχεία όπως η τάση της μπαταρίας, η καθυστέρηση εντολών και η τριβή, ώστε η πολιτική να μην απομνημονεύει έναν ιδανικό κόσμο. Το repository τεκμηριώνει επίσης προσομοίωση μηχανικού τζόγου στα servo joints και τη σημασία της σωστής θέσης του encoder μέσα στο μοντέλο.
Το domain randomization δεν αποδεικνύει ότι κάθε πολιτική θα λειτουργήσει σωστά. Είναι μηχανισμός ανθεκτικότητας που πρέπει να επαληθεύεται πάνω στο πραγματικό hardware. Η ίδια λογική ισχύει σε κάθε AI automation workflow: τα καθαρά test cases δεν αρκούν όταν η παραγωγή περιλαμβάνει ελλιπή δεδομένα, καθυστερήσεις και εξαιρέσεις.
Κρίσιμη απόφαση sim-to-real
Αξιολογήστε την πολιτική στις πραγματικές μεταβολές που θα συναντήσει, όχι μόνο στο καλύτερο demo
Η επιτυχία χρειάζεται επαναλαμβανόμενες δοκιμές, σαφή όρια ασφάλειας, παρακολούθηση αποτυχιών και εύκολη επιστροφή σε γνωστή σταθερή συμπεριφορά.
Από το PPO σε ONNX και έπειτα στα 50 Hz
Μετά την εκπαίδευση, οι πολιτικές εξάγονται σε ONNX. Ο επίσημος exporter ενσωματώνει στο γράφημα και τον normalizer των observations. Αυτό είναι κρίσιμο: μια χειροκίνητη μετατροπή checkpoint που παραλείπει την κανονικοποίηση μπορεί να δώσει στο μοντέλο εισόδους διαφορετικής κλίμακας από εκείνη που είδε στην εκπαίδευση.
Πάνω στο ρομπότ, runtime γραμμένο σε Rust εκτελεί βρόχο ελέγχου 50 Hz και διαχειρίζεται το bus των κινητήρων. Η αρχιτεκτονική χωρίζεται σε daemons. Το robotd ελέγχει τους κινητήρες και την ασφάλεια του βρόχου, ενώ άλλες υπηρεσίες αναλαμβάνουν ρυθμίσεις, updates, Bluetooth, gamepad, camera streaming και depth sensing. Η επικοινωνία ελέγχου χρησιμοποιεί JSON-RPC 2.0 πάνω σε Unix sockets.
Η επίσημη αρχιτεκτονική δίνει βάρος στις επαληθευμένες ενημερώσεις, στα health checks και στο rollback. Αυτά τα στοιχεία δεν είναι βοηθητικές λεπτομέρειες. Όταν ένα software update ελέγχει φυσική κίνηση, η διαδρομή εγκατάστασης και επαναφοράς είναι μέρος της ασφάλειας του προϊόντος. Το ίδιο σκεπτικό συναντάται στην αυτόνομη διαχείριση τερματικών συσκευών, όπου η αξιοπιστία εξαρτάται από έλεγχο κατάστασης, ασφαλή ενημέρωση και συνέχεια λειτουργίας.
Τι είναι open source και τι παραμένει κλειστό
Ο χαρακτηρισμός «open-source robot» χρειάζεται ακρίβεια. Στην περίπτωση του Microduck, το SDK, το runtime, η προσομοίωση, τα εργαλεία reinforcement learning και η διαδρομή sim-to-real είναι δημόσια και αδειοδοτούνται με Apache-2.0. Οι developers μπορούν να διαβάσουν τον κώδικα, να αλλάξουν περιβάλλοντα και rewards, να εκπαιδεύσουν πολιτικές και να μοιραστούν αποτελέσματα.
Τα μηχανικά και ηλεκτρονικά αρχεία σχεδίασης του ολοκληρωμένου προϊόντος δεν παρουσιάζονται ως πλήρως ανοικτό hardware. Επομένως, το «open» αφορά το software stack και τις πολιτικές, όχι όλα τα αρχεία που θα επέτρεπαν σε κάποιον να ανακατασκευάσει το ίδιο προϊόν από το μηδέν.
Η διάκριση βοηθά developers και αγοραστές να αξιολογήσουν σωστά το επίπεδο ελευθερίας. Μπορούν να πειραματιστούν με το λογισμικό και να ανταλλάξουν training recipes χωρίς να υποθέτουν ότι ολόκληρη η μηχανική σχεδίαση αποτελεί κοινό αγαθό. Η ακριβής γλώσσα είναι μέρος της αξιοπιστίας ενός τεχνικού προϊόντος.
Πώς η μικρή κλίμακα αλλάζει το ρίσκο
Η εκπαίδευση κίνησης περιλαμβάνει πολλές πτώσεις. Σε ένα μεγάλο humanoid, μια κακή προσπάθεια μπορεί να απαιτεί προστατευμένο χώρο, εξοπλισμό, χειροκίνητο reset και αυξημένα μέτρα ασφάλειας. Σε ένα ρομπότ κάτω από 800 γραμμάρια, η ενέργεια και οι συνέπειες είναι μικρότερες, ενώ η λειτουργία self-recovery περιορίζει τις παρεμβάσεις.
Αυτό κάνει το Microduck ενδιαφέρον για εκπαιδευτικά ιδρύματα, εργαστήρια πρωτοτύπων και μικρές ομάδες που θέλουν να κατανοήσουν τη διαδρομή physical AI χωρίς μεγάλο research platform. Δεν σημαίνει ότι το συνολικό κόστος σταματά στην τιμή αγοράς. Η εκπαίδευση μπορεί να χρειαστεί GPU ή cloud jobs, χρόνο πειραματισμού, χώρο δοκιμών, ανταλλακτικά και τεχνική συντήρηση.
Η εισαγωγική τιμή προπαραγγελίας είναι 399 δολάρια πριν από φόρους και μεταφορικά. Η Pollen στοχεύει τις πρώτες παραδόσεις πριν από τα Χριστούγεννα του 2026 στη Βόρεια Αμερική, την Ευρώπη και το Ηνωμένο Βασίλειο. Αυτοί οι όροι πρέπει να συνοδεύουν κάθε εμπορική αναφορά στην τιμή και τη διαθεσιμότητα.
Το μάθημα για τον σχεδιασμό προϊόντος
Το Microduck συνδυάζει τρία επίπεδα εμπειρίας. Στο πρώτο είναι ένας αναγνωρίσιμος χαρακτήρας με τέσσερις χρωματικές επιλογές, ήχους και κινήσεις. Στο δεύτερο είναι λειτουργικό προϊόν που ανταποκρίνεται αμέσως μέσω gamepad. Στο τρίτο είναι development platform με πραγματικό training stack. Η κλιμάκωση επιτρέπει σε χρήστες διαφορετικής τεχνικής ωριμότητας να βρουν αξία χωρίς να ακολουθήσουν όλοι την ίδια διαδρομή.
Για product και marketing teams, το μάθημα δεν είναι να αντιγράψουν μια ρομποτική πάπια. Είναι να παρατηρήσουν τη συνέπεια ανάμεσα σε μορφή, λειτουργία και κοινότητα. Η κίνηση ενέπνευσε τον χαρακτήρα, ο χαρακτήρας κάνει την τεχνολογία προσιτή και η ανοικτή στοίβα δίνει συνέχεια μετά το αρχικό ενδιαφέρον.
Η κοινότητα αποτελεί μέρος της πρότασης, όχι ακόμη εγγυημένο αποτέλεσμα. Νέα walking styles, recovery policies, classroom experiments και συμπεριφορές πολλών ρομπότ μπορούν να δημιουργηθούν και να μοιραστούν. Η πραγματική αξία θα φανεί από το πόσο εύκολα οι χρήστες θα αναπαράγουν, θα τεκμηριώνουν και θα αξιολογούν αξιόπιστες πολιτικές.
Πώς αξιολογείται ένα physical AI pilot
Ένα pilot πρέπει να ξεκινά από συγκεκριμένη φυσική εργασία και όχι από την επιθυμία να χρησιμοποιηθεί ρομποτική. Σε e-commerce ή βιομηχανικό περιβάλλον, το use case μπορεί να αφορά picking, έλεγχο αποθέματος, επιστροφές, επιθεώρηση ή υποστήριξη σε showroom. Η σωστή επιλογή εξαρτάται από συχνότητα, λειτουργικό κόστος, ποιότητα δεδομένων και δυνατότητα ασφαλούς ανθρώπινου fallback.
Η μέτρηση χρειάζεται να καλύπτει τόσο τη συμπεριφορά του μοντέλου όσο και τη λειτουργία του συστήματος: ποσοστό επιτυχούς ολοκλήρωσης, τύποι αποτυχίας, χρόνος ανά εργασία, χειροκίνητες παρεμβάσεις, downtime και επίπτωση στον πελάτη. Η Pollen δείχνει τη διαδρομή σε μικρή κλίμακα. Μια επιχείρηση χρειάζεται επιπλέον σύνδεση με ERP, WMS, help desk ή analytics ώστε το αποτέλεσμα να εντάσσεται στην πραγματική διαδικασία.
Από το εντυπωσιακό demo σε ελεγχόμενο physical AI pilot
- Use caseΟρίστε μία φυσική εργασία με μετρήσιμο κόστος
Καταγράψτε συχνότητα, χρόνο, λάθη, απαιτούμενο χώρο και επίπτωση στον πελάτη πριν επιλέξετε ρομπότ ή μοντέλο.
- BaselineΜετρήστε την υπάρχουσα ανθρώπινη διαδικασία
Χωρίς χρόνο αναφοράς, error rate και κόστος ανά εκτέλεση, το pilot δεν μπορεί να αποδείξει βελτίωση.
- ΠεριβάλλονΧαρτογραφήστε τις πραγματικές μεταβολές
Συμπεριλάβετε φωτισμό, επιφάνειες, αντικείμενα, καθυστερήσεις, φθορά, θόρυβο αισθητήρων και μη κανονικές περιπτώσεις.
- ΠροσομοίωσηΕκπαιδεύστε με domain randomization που αντιστοιχεί στο πεδίο
Οι τυχαίες μεταβολές πρέπει να βασίζονται σε όσα θα συναντήσει το σύστημα και όχι σε αυθαίρετες δυσκολίες.
- SecuritateΘέστε όρια, stop conditions και ανθρώπινο fallback
Ορίστε πότε η πολιτική σταματά, ποιος αναλαμβάνει και πώς το σύστημα επιστρέφει σε γνωστή ασφαλή κατάσταση.
- ΠαρατήρησηΚαταγράψτε αποτυχίες και όχι μόνο επιτυχημένες εκτελέσεις
Τα logs, τα βίντεο και η ταξινόμηση failure modes βοηθούν να ξεχωρίσει πρόβλημα πολιτικής, αισθητήρα, μηχανικής ή integration.
- RolloutΕπεκτείνετε μόνο όταν η απόδοση μένει σταθερή
Αυξήστε σταδιακά ώρες λειτουργίας και εύρος εργασιών, κρατώντας monitoring, versioning και γρήγορη διαδρομή rollback.
Συμπέρασμα: από το demo στην αξιόπιστη λειτουργία
Το Microduck αξίζει προσοχή επειδή κάνει ορατή ολόκληρη τη διαδρομή του physical AI: μοντελοποίηση, παράλληλη εκπαίδευση, domain randomization, export σε ONNX, runtime, ενημερώσεις και κίνηση στο πραγματικό σώμα. Η μικρή κλίμακα και η ανοικτή στοίβα μειώνουν το κατώφλι εισόδου χωρίς να κρύβουν τη δυσκολία του sim-to-real.
Το επιχειρηματικό συμπέρασμα είναι ότι η αξιοπιστία δεν προκύπτει από μία εντυπωσιακή κίνηση. Προκύπτει από καθαρό use case, σωστά δεδομένα, ελεγχόμενη εκπαίδευση, ασφαλή ανάπτυξη και παρατήρηση του αποτελέσματος στην πραγματική διαδικασία. Εκεί συναντώνται η ρομποτική, το software engineering και οι Αυτοματισμοί Επιχειρήσεων και AI.
Automatizări operaționale și IA
Συνδέστε το AI pilot με την πραγματική διαδικασία της επιχείρησης
Η TWO DOTS χαρτογραφεί workflows, δεδομένα, APIs, ελέγχους και ανθρώπινα σημεία έγκρισης, ώστε ένα AI ή robotics pilot να μετρά πραγματικό αποτέλεσμα και να διαθέτει ασφαλές fallback.
Întrebări frecvente
Πόσο κοστίζει το Microduck;
Η εισαγωγική τιμή προπαραγγελίας είναι 399 δολάρια πριν από φόρους και μεταφορικά.
Πότε αναμένονται οι πρώτες παραδόσεις;
Η Pollen Robotics στοχεύει σε πρώτες παραδόσεις πριν από τα Χριστούγεννα του 2026 στη Βόρεια Αμερική, την Ευρώπη και το Ηνωμένο Βασίλειο.
Είναι ολόκληρο το Microduck open source;
Όχι. Το SDK, το runtime, η προσομοίωση και το RL training stack είναι διαθέσιμα με Apache-2.0, αλλά το προϊόν δεν παρουσιάζεται ως πλήρως ανοικτό μηχανικό και ηλεκτρονικό hardware.
Ποιες κινήσεις διαθέτει έτοιμες;
Παραδίδεται με επτά εκπαιδευμένες συμπεριφορές, όπως βάδισμα, sit-stand, κλωτσιά, πιάσιμο αντικειμένου, κίνηση με rollers και self-recovery.
Τι hardware χρησιμοποιεί;
Διαθέτει 15 κινητήρες, Rockchip RK3566, 1 GB RAM, 32 GB storage, κάμερα, ToF LiDAR 8×8, δύο IMU, μικρόφωνα, ηχείο, NFC, Wi-Fi και Bluetooth.
Πώς εκπαιδεύονται οι πολιτικές κίνησης;
Το δημόσιο stack χρησιμοποιεί mjlab, MuJoCo Warp και PPO, με πολλά παράλληλα περιβάλλοντα, domain randomization και εξαγωγή της πολιτικής σε ONNX.
Χρειάζεται GPU για την εκπαίδευση;
Η τοπική εκπαίδευση χρησιμοποιεί CUDA GPU. Το επίσημο repository υποστηρίζει και εκτέλεση μέσω Hugging Face Jobs όταν δεν υπάρχει τοπική GPU.
Γιατί είναι σημαντικό το self-recovery;
Επιτρέπει στο μικρό ρομπότ να επανέρχεται μετά από συνηθισμένες πτώσεις, μειώνοντας τα χειροκίνητα resets και διατηρώντας περισσότερο χρόνο πειραματισμού.